

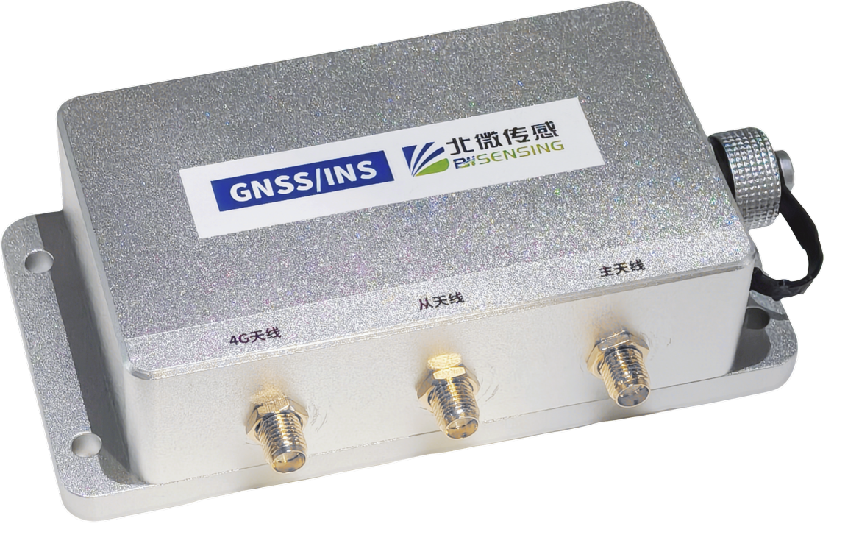
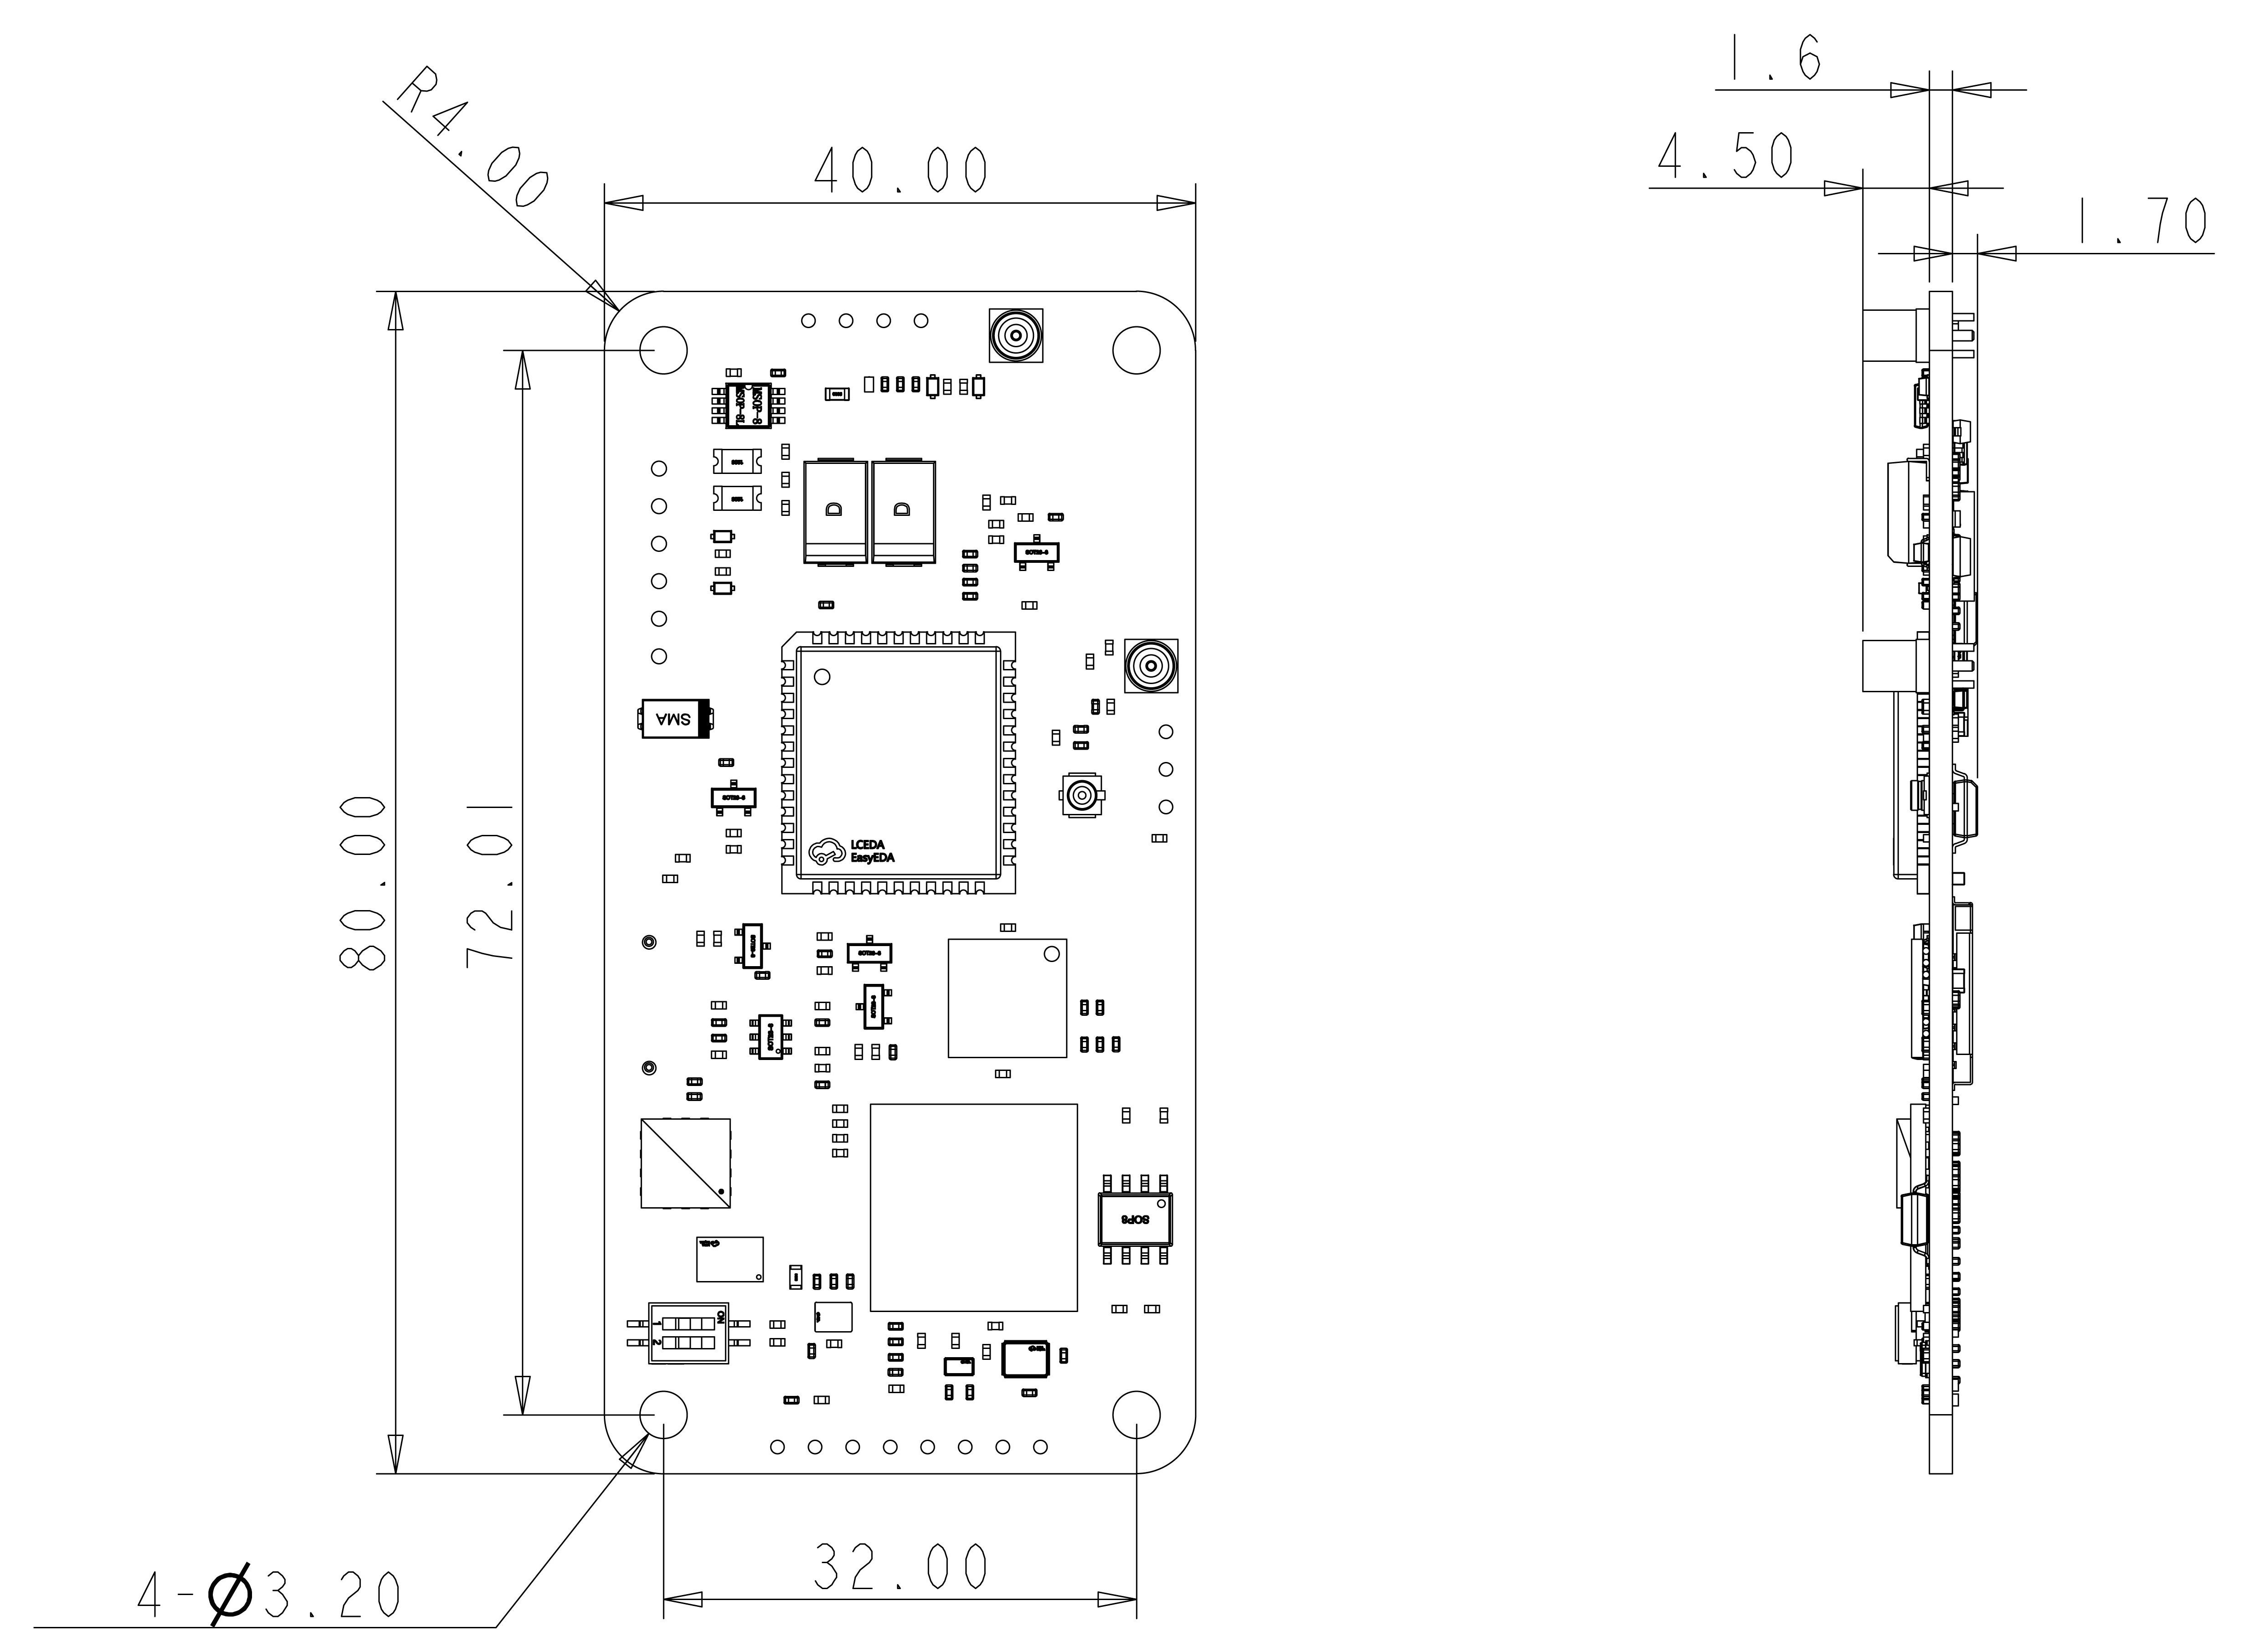
The BW-GI100-Z1 full-system, multi-frequency, dual-antenna intelligent attitude-determination and positioning board features the following characteristics:
Supports multi-frequency high-precision signals from all constellations including GPS, BDS, GLONASS, Galileo and QZSS
Supports RTK differential positioning and PPP Precise Point Positioning
Supports dual-antenna heading determination based on carrier-phase differential technology
Built-in IMU, supporting high-precision three-axis attitude angle output
Integrated design of GNSS, IMU, 4G and computing unit, supporting high-frequency synchronous output of position, heading and attitude information
Fully self-developed core algorithms for GNSS and IMU, delivering superior scalability and adaptability
Shared:


Channels | 1040 High-performance Multi-GNSS Multi-frequency Baseband Channels | ||
Signals | BDS GPS GLONASS Galileo QZSS | B1I, B1C, B2a, B2b L1C/A,L2C,L5 G1, G2 E1, E5a, E5b L1C/A, L2C, L5 | |
Obs. Accuracy (RMS) | Pseudorange | 10cm | |
Carrier Phase | 1cm | ||
Single-Point Positioning | Horizontal Vertical | 2m 3m | |
RTK (RMS) | Horizontal Vertical | 0.8cm+1ppm 1.5cm+1ppm | |
PPP (RMS) | Horizontal Vertical Convergence Time | 3dm 5dm 15—25min | |
TTFF | Cold Start | <30s | |
Attitude Angles | Roll (Static/Dynamic) Pitch (Static/Dynamic) | ±0.03°/±0.3° ±0.05°/±0.3° | |
Measurement Range | Acceleration Angular Rate | ±3g ±250 deg/s | |
Heading Acc. (RMS) | 0.1° / 1 m Baseline | ||
Timing Acc. (RMS) | 10 ns | ||
Velocity Acc. (RMS) | 0.1 m/s | ||
Maximum Data Rate | GNSS RTK Positioning GNSS PPP Positioning IMU Raw Data Rate | 1Hz 1Hz 200Hz | |
Data Format | RTCM 3.3 NMEA-0183 | Input Output, supports Version 4.10 | |


-
STAY CONNECTED



-
8:00am-7:00 pm Service Online
WhatsApp/Tel:+86 15050 672 146
+86 17606 118 008
Commercial:sales@bwsensing.com
Customer Service:support@bwsensing.com

Copyright © 2010-2026 Wuxi BEWIS Sensing Technology LLC 苏ICP备14001101号-6 Privacy Policy Cookies

 +86 189 2129 2620
+86 176 0611 8008 sales@bwsensing.com
